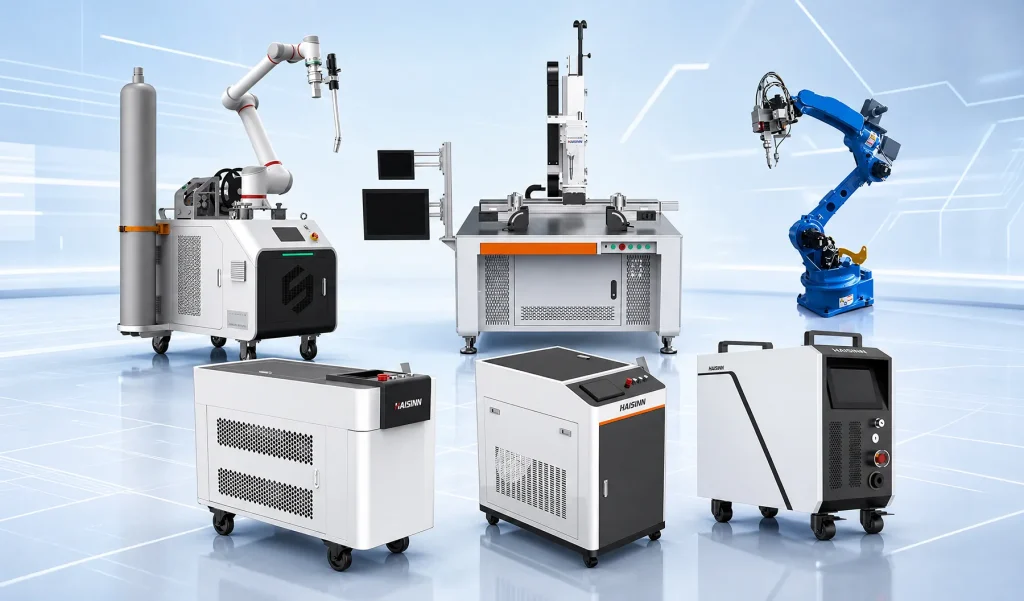
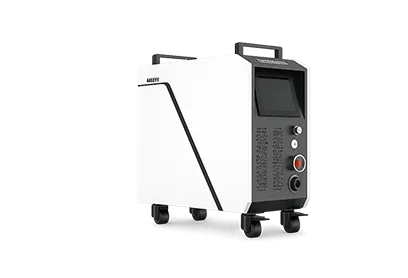
الآلات المحمولة باليد تُناسب (SCW وAW) أعمال اللحام منخفضة الحجم أو لحام الإصلاح، حيث يحرّك المشغّل الشعلة يدويًا. وتناسب محطات العمل (DW) الوصلات الثابتة والقابلة للتكرار عند إنتاجية متوسطة. أما الخلايا الروبوتية (RW) فتستهدف الإنتاج عالي التكرار، حيث تبرر الدورات المتسقة غير المراقبة تكلفة البرمجة والتجهيزات. ويعتمد الاختيار المناسب على حجم الدفعة، وقابلية تكرار الوصلة، ومساحة أرضية المصنع المتاحة.
كيف يغيّر الطابع «الصناعي» معايير الاختيار فعليًا
عادةً ما تبدأ ورشة تصنيع تقيّم أول جهاز لحام ليزر لديها بمقارنة القدرة الكهربائية. لكن هذا هو السؤال الخطأ الأول عندما يرتفع حجم الإنتاج إلى ما بعد حد معين. عند انخفاض أعداد القطع، يكون شعلة محمولة باليد بقدرة 800W وخلية روبوتية بقدرة 3,000W يمكن للخلية إنجاز المهمة — ويظهر الفرق في مدى اتساق اللحام من القطعة رقم 50 إلى القطعة رقم 500، وفي مقدار العمالة الموجودة بجوار الماكينة أثناء تشغيلها. ويختار المشترون الصناعيون في الواقع نظام إنتاج، لا مصدر ليزر.
ولهذا السبب يفرز هذا المقارن الخيارات حسب التهيئة، وليس حسب تصنيف القدرة وحده.
أربعة تكوينات، وأربعة هياكل تكلفة مختلفة
| التهيئة |
نطاق القدرة المُعلن |
دور المشغّل |
ملاءمة الدفعة النموذجية |
سرعة تغيير الإعداد |
| محمول باليد (AW / SCW) |
AW: 800 واط، 1,200 واط، 1,500 واط، 2,000 واط؛ SCW: لم يُفصح عن نطاق القدرة بالكامل، وكابل ألياف بطول 10 أمتار |
لحام يدوي مستمر |
المهام الفردية والإصلاحات الميدانية والطلبات الصغيرة المتنوعة |
دقائق — ينتقل المشغّل ببساطة إلى القطعة التالية |
| محطة العمل (DW) |
1,500W, 2,000W, 3,000W |
موجود عند المحطة؛ يوجّه موضع الوصلة أو يثبّتها |
دفعات صغيرة إلى متوسطة مع وصلة قابلة للتكرار |
تبديل التجهيزة؛ أسرع من إعادة برمجة الروبوت |
| متعدد الوظائف (HCW) |
1,500W, 2,000W, 3,000W |
حاضر في المحطة؛ ويتنقل بين أوضاع الوظائف |
القطع التي تتطلب اللحام والتنظيف أو القطع ضمن خط الإنتاج باستخدام رأس واحد |
تغيير وضع التشغيل بدلًا من تغيير الماكينة بالكامل |
| روبوتي (RW) |
مصدر الليزر: MAX بقدرة 2,000 واط؛ الروبوت: Yaskawa AR1440؛ رأس تأرجح ذكي |
يبرمج ويشرف؛ ولا يلحم يدويًا |
دفعات إنتاجية متكررة بدرجة عالية |
أبطأ عند بدء مهمة جديدة واحدة؛ والفارق ضئيل بعد بدء التشغيل |
لا يمكن تبادل أي من هذه الأرقام بين الطرازات؛ إذ تهيئ HAISINN حزمة الروبوت ومصدر الليزر والتجهيزات النهائية لكل مشروع، بدلاً من تقديم مواصفات ثابتة واحدة لسلسلة RW. لذا، تعامل مع هذا الجدول بوصفه نقطة انطلاق للمقارنة، لا عرض سعر.
سلسلة DW — لحام بمحطة ثابتة لوصلات قابلة للتكرار
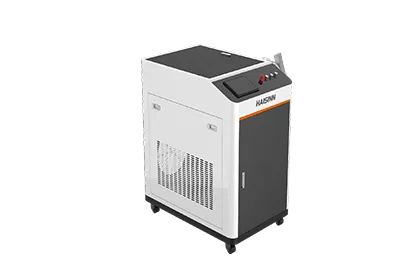
تُطرح سلسلة DW كتجهيز للحام بالليزر في محطة ثابتة أو قائمة على محطة عمل، ومتاحة بثلاثة خيارات للطاقة: 1,500 واط و2,000 واط و3,000 واط. وهي تقع بين الحلول اليدوية والروبوتية من حيث التكلفة والتحكم؛ إذ لا يزال المشغّل يحدد موضع اللحام ويوجهه، لكن المحطة الثابتة تقلل التفاوت الناتج عن تحرك مسدس اللحام اليدوي بحرية.
متى يكون مجدياً: الورش التي تنفّذ هندسة اللحام نفسها في كل وردية، ولكن بحجم إنتاج لا يبرر برمجة روبوت وتصميم تجهيزات التثبيت.
متى لا تكون مناسبة: إذا تغيّرت هندسة القطعة بشكل متكرر، ينتهي الأمر بالمشغّل إلى إعادة ضبط المحطة تقريبًا بالقدر نفسه الذي كان سيعيد فيه وضع شعلة يدوية — وعندها تضيق ميزة المحطة الثابتة.

سلسلة RW — خلايا روبوتية للإنتاج المتكرر بكثافة
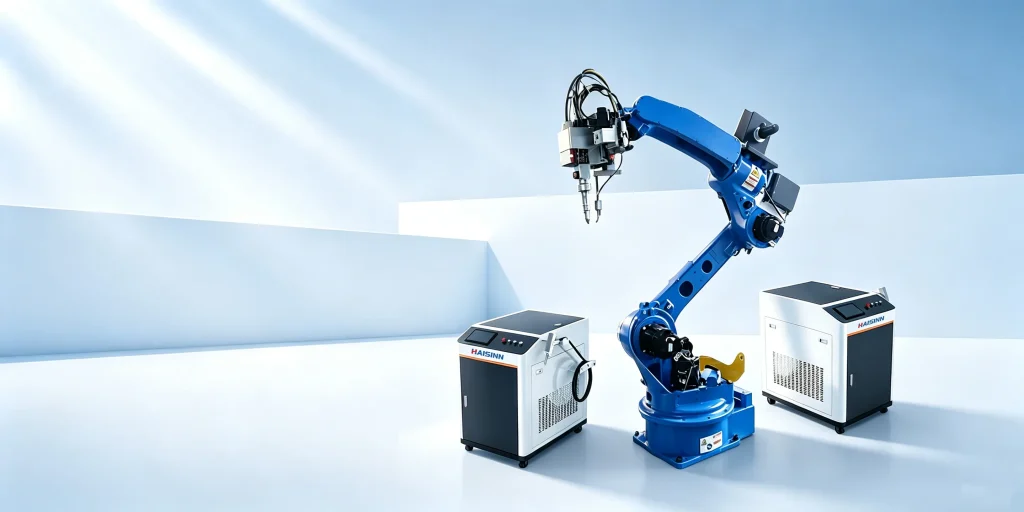
إن سلسلة RW تجمع بين روبوت Yaskawa AR1440 ومصدر ليزر MAX بقدرة 2,000W ورأس لحام ذكي متأرجح. صُممت هذه التهيئة لدورات تشغيل متكررة من دون مراقبة، بدلاً من اللحام الذي يوجّهه المشغّل.
المقايضة واضحة منذ البداية: فبرمجة المسار، وتصنيع التجهيزة، والتحقق من الدورة، كلها تتطلب وقتًا هندسيًا فعليًا قبل خروج أول قطعة إنتاج من خط التصنيع. ويتوزع هذا التكلف جيدًا على آلاف الوصلات المتطابقة، لكنه لا يتوزع بكفاءة على خمسين وصلة فقط.
حيث يحقق مردودًا: إنتاج الهياكل الإطارية، ولحامات التجميع المتكررة، والعمليات متعددة الورديات التي تكون فيها تكلفة العمالة لكل قطعة أهم من تكلفة العدد الأولية.
أين لا تكون مجدية: عمليات الإنتاج محدودة الكميات، أو أعمال النماذج الأولية، أو خطوط الإنتاج التي يتغير فيها تصميم الوصلة بوتيرة تجعل إعادة البرمجة تستهلك الوفورات التي تحققها الأتمتة.
HCW — عندما يجتمع اللحام والتنظيف والقطع في رأس واحد
إن سلسلة HCW تتوفر ضمن مستويات القدرة نفسها 1,500W / 2,000W / 3,000W مثل DW، لكن مجموعة الوظائف أوسع: إذ يمكن دمج اللحام بالليزر، والتنظيف السطحي، وتنظيف درز اللحام، والقطع بالليزر في آلة واحدة، مع اعتماد الحزمة المحددة على التهيئة المطلوبة.
تكتسب هذه المجموعة أهميتها عندما يكون التشطيب بعد اللحام جزءًا من عنق الزجاجة الفعلي، وليس اللحام نفسه. فالقطعة التي تحتاج إلى تنظيف درزها أو إزالة الأكسيد المتغير اللون منها مباشرة بعد اللحام تتجنب محطة ثانية وخطوة ثانية لمناولة المواد. وإذا لم يكن التنظيف والقطع جزءًا من سير عملك، فلن تُستخدم القدرة الإضافية لـ HCW، بينما يغطي DW مهمة اللحام نفسها ضمن فئة قدرة مماثلة.

الخطأ الأكثر شيوعًا بين المشترين
المفهوم الخاطئ المتكرر لا يتعلق بالقدرة، بل بالافتراض أن النظام الروبوتي ليس سوى «ترقية» لمحطة العمل، وأن زيادة الأتمتة هي دائمًا الخيار الأكثر أمانًا على المدى الطويل. وهذا غير صحيح.
الخلية الروبوتية التي تبقى متوقفة بين الطلبات القصيرة ذات الدفعات المختلطة لأن كل جزء جديد يحتاج إلى برنامج جديد وفحص للتجهيزات ليست أكثر إنتاجية من محطة عمل DW يمكن للمشغّل إعادة تموضعها خلال دقائق. السؤال الصحيح ليس «أي آلة أكثر تطورًا؟» بل «كم دورة متطابقة ستنفذها هذه قبل أن تتغير الهندسة مجددًا؟». تحت حدّ معين من التكرار، يفوق عبء التجهيز والبرمجة في الخلية الروبوتية ميزة دورتها غير المراقبة.
طريقة لاتخاذ القرار في خمس خطوات
- احسب دورات اللحام الأسبوعية للقطعة المعنية — وليس إجمالي إنتاج الورشة، بل تلك الوصلة الواحدة أو مجموعة الوصلات فقط.
- حدّد ما إذا كانت هندسة الوصلة تتكرر بصورة مطابقة أم تختلف حسب طراز المنتج. تفترض كلٌّ من الروبوتات ومحطات العمل الثابتة قابلية التكرار؛ بينما يتحمل النظام المحمول باليد التباين.
- تحقق من المساحة المتاحة وسير العمل: هل تُنقل القطعة إلى محطة ثابتة، أم يحتاج عامل اللحام إلى الانتقال إليها؟
- قارن التكلفة الإجمالية الشاملة لوقت المشغّل المستمر في إعداد محمول باليد أو محطة عمل، بتكلفة البرمجة والتركيبات لمرة واحدة لخلية روبوتية، موزعة على مدة التشغيل المتوقعة.
- أكّد مصدر الليزر الفعلي ورأس اللحام وحزمة التجهيز مع مهندس مبيعات HAISINN — تكوينات RW وHCW تُحدَّد التهيئات النهائية لكل تطبيق، ولا تُباع كمواصفة ثابتة واحدة.
اعتبارات السلامة والاعتماد
إن الانتقال من جهاز يدوي إلى محطة عمل ثابتة أو خلية روبوتية يغيّر نطاق السلامة، وليس المخرجات فقط. يحدد المعيار ISO 11553-2 متطلبات السلامة الخاصة بأجهزة المعالجة بالليزر المحمولة يدويًا، وهو معيار منفصل عن المتطلبات العامة لآلات المعالجة بالليزر في ISO 11553-1، لذا يجدر التحقق منه وفقًا للتكوين الذي تقيّمه. ويخضع تصنيف الليزر وملصقات التحذير المرتبطة به وميزات الحماية الخاصة بالمعدات نفسها للمعيار IEC 60825-1.
بخصوص ادعاءات الشهادات: سلسلة HCWيقدّم موقعها الإلكتروني ادعاءات امتثال لمعايير CE وFDA على مستوى الشركة، لكن الصفحات التي تمت مراجعتها علنًا لا تعرض أرقام الشهادات أو الجهات المُصدِرة أو نطاق التغطية الخاص بكل طراز. لا ينبغي وصف تهيئة محددة من DW أو RW أو HCW بأنها معتمدة بشكل فردي من CE أو FDA من دون التحقق من وثائق ذلك التصميم الدقيق للآلة.
الأسئلة الشائعة
كم تبلغ تكلفة آلة لحام ليزر صناعية؟
تعتمد الأسعار على التكوين ولا تُدرج علنًا. ويُعد عرض سعر رسمي بناءً على قدرة الليزر المطلوبة، ونطاق اللحام، ومستوى الأتمتة، والمكونات الأساسية، والسوق المستهدف، ومتطلبات الخدمة؛ لذلك تختلف التكلفة بصورة ملحوظة بين إعداد يدوي وخلية روبوتية.
هل يمكنني البدء بمحطة عمل DW ثم الانتقال لاحقًا إلى نظام RW الروبوتي؟
نظرًا لأن الروبوت ومصدر الليزر وحزمة التجهيز الخاصة بـ RW تُختار وفقًا لكل مشروع، فإن الانتقال من محطة عمل إلى خلية روبوتية ليس مجرد إضافة بسيطة — بل يعني عادةً نطاق مشروع وعرض أسعار جديدين بدلًا من مسار ترقية مباشر.
هل يغني HCW عن الحاجة إلى ماكينة منفصلة للتنظيف أو القطع؟
يمكن لـ HCW دمج اللحام مع تنظيف الأسطح وتنظيف خطوط اللحام والقطع، لكن مجموعة الوظائف المحددة تعتمد على التهيئة المطلوبة عند الشراء؛ لذا تأكد من الوظائف المضمنة قبل افتراض أنها تغني تمامًا عن ماكينة منفصلة.
أي تكوين يسهل توفير العاملين له؟
تتطلب كل من الأجهزة المحمولة باليد ومحطات العمل DW وجود مشغّل طوال دورة اللحام، لذا فإن احتياجاتهما من العمالة متشابهة. أما الخلايا الروبوتية فتحوّل جهد العاملين نحو البرمجة والإشراف بدلًا من اللحام اليدوي المتواصل.





 20 سبتمبر 2026